 新闻资讯NEWS
时间:2026/09/28 作者:小编 浏览次数:
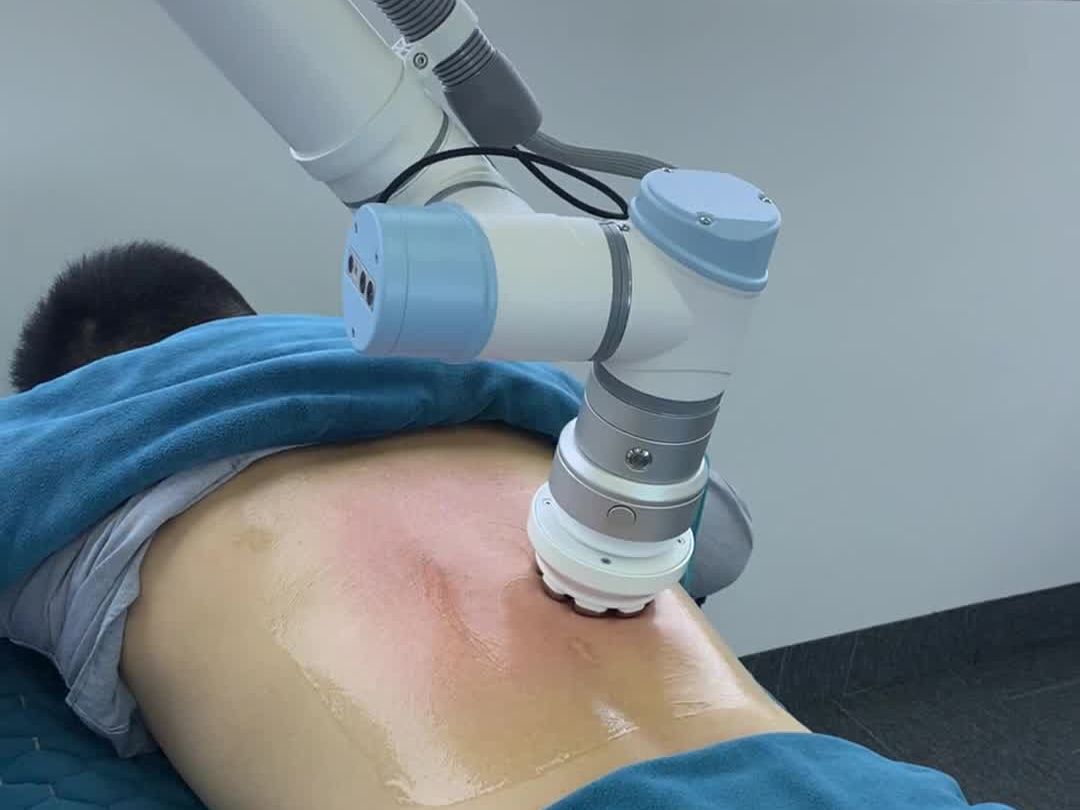
本发明公开了一种基于人工智能的多用途的理疗按摩机器人,包括:理疗系统搭载筋膜按摩组件与艾炙组件,用于对人体进行对应的理疗动作;协作机械臂用于调整机械臂的运动速度和力度;视觉系统用于对人体理疗区域进行3D扫描建模,联合机械臂选择理疗区域;力控系统由机器人内置力控系统基于传统中医推拿理疗原理进行实时力度柔性控制,并进行在线调整力度;操控系统由平板触摸系统及工控机组成,构建友好人机交互界面;工作台用于支撑理疗按摩机器人的运动以及固定通过将智能机械臂与传统筋膜按摩结合。实现解放按摩师双手,解决按摩师辛劳
(19)国家知识产权局 (12)发明专利申请 (10)申请公布号 CN 116372924 A (43)申请公布日 2023.07.04 (21)申请号 3.5 A61H 7/00 (2006.01) B25J 15/00 (2006.01) (22)申请日 2023.04.07 (71)申请人 湖州威鼎科技有限公司 地址 313000 浙江省湖州市吴兴区高新区 湖州南太湖高新技术产业园区工业路 18号-668 (72)发明人 杨凯亮汤山芩 肖飞 (74)专利代理机构 广东柏权维知识产权代理有 限公司 44898 专利代理师 蒋国荣 (51)Int.Cl. B25J 9/16 (2006.01) A61H 39/04 (2006.01) A61H 39/06 (2006.01) A61H 23/02 (2006.01) 权利要求书2页 说明书8页 附图2页 (54)发明名称 一种基于人工智能的多用途的理疗按摩机 器人 (57)摘要 本发明公开了一种基于人工智能的多用途 的理疗按摩机器人,包括 :理疗系统搭载筋膜按 摩组件与艾炙组件,用于对人体进行对应的理疗 动作;协作机械臂用于调整机械臂的运动速度和 力度;视觉系统用于对人体理疗区域进行3D扫描 建模,联合机械臂选择理疗区域;力控系统由机 器人内置力控系统基于传统中医推拿理疗原理 进行实时力度柔性控制,并进行在线调整力度; 操控系统由平板触摸系统及工控机组成,构建友 好人机交互界面;工作台用于支撑理疗按摩机器 人的运动以及固定通过将智能机械臂与传统筋 A 膜按摩结合。实现解放按摩师双手,解决按摩师 4 辛劳,完全由机器人代劳,且不会受到人工因素 2 9 2 的影响理疗效果和体验感受。 7 3 6 1 1 N C CN 116372924 A 权利要求书 1/2页 1.一种基于人工智能的多用途的理疗按摩机器人,其特征在于,包括:理疗系统、机械 臂、视觉系统、力控系统、操控系统和工作台; 所述理疗系统搭载筋膜按摩组件与艾炙组件,用于对人体进行对应的理疗动作,理疗 动作包括推拿按摩、艾灸; 所述协作机械臂用于调整机械臂的运动速度和力度,同时在非理疗状态下通过对应按 键自主拖拽机械臂到所需位置; 所述视觉系统用于对人体理疗区域进行3D扫描建模,联合机械臂选择理疗区域,根据 专家库自动生成理疗轨迹,实现路径规划; 所述力控系统由机器人内置力控系统基于传统中医推拿理疗原理进行实时力度柔性 控制,并进行在线调整力度; 所述操控系统由平板触摸系统及工控机组成,构建友好人机交互界面,机器人根据人 体不同部位自动识别,给出最佳理疗区域,最佳理疗区域包括背部、肩部、腰部区域; 所述工作台用于支撑理疗按摩机器人的运动以及固定。 2.根据权利要求1所述的一种基于人工智能的多用途的理疗按摩机器人,其特征在于, 所述理疗系统包括:筋膜枪、艾灸理疗头; 所述筋膜枪用于通过模拟专家敲击的手法对人体进行穴位按摩操作; 所述艾灸理疗头用于通过模拟专家手法对人体进行艾灸理疗操作,艾灸理疗操作包括 刮痧、推拿。 3.根据权利要求1所述的一种基于人工智能的多用途的理疗按摩机器人,其特征在于, 所述操控系统包括:触摸屏、控制模块、规划模块; 所述触摸屏用于通过手动触摸发出操作指令控制机械臂调节,并查看理疗系统按摩路 径以及力度大小; 所述控制模块用于根据操作指令或规划的人体理疗方案对机械臂的轨迹路径、理疗系 统的理疗动作进行控制操作; 所述规划模块用于根据当前人体需求进行理疗轨迹路径、理疗动作的规划,获取人体 理疗方案。 4.根据权利要求1所述的一种基于人工智能的多用途的理疗按摩机器人,其特征在于, 所述理疗系统还包括压力传感器,通过压力传感器采集人体对应的模拟量信号,通过控制 模块将采集的模拟量信号进行A/D转换,将转换后的数字量信号换算成对应的压力值。 5.根据权利要求3所述的一种基于人工智能的多用途的理疗按摩机器人,其特征在于, 通过所述控制模块接收触摸屏的控制指令,控制机械臂的驱动,同时接收理疗系统上限位 数据和压力传感器的信号,将接收的数据和信号上传至触摸屏,通过触摸屏实时监控理疗 按摩机器人的运行状态,按摩师通过触摸屏界面与理疗按摩机器人进行人机交互,通过选 择按摩操作方案对人体进行按摩理疗,同时实时监控按摩机器人的运行状态。 6.根据权利要求3所述的一种基于人工智能的多用途的理疗按摩机器人,其特征在于, 控制模块根据触摸屏下达的控制指令控制机械臂到达坐标空间的任意位置,根据当前位置 坐标值和目标点坐标值,计算出各轴的运动距离,控制机械臂到达目标点,然后带动理疗系 统对人体进行设定的按摩操作; 其中,机械臂采用6个关节,六自由度理疗按摩机器人运动控制包括操控系统通过手动 2 2 CN 116372924 A 权利要求书 2/2页 操作或示教再现,将理疗按摩机器人六个关节的位置增量、运行速度的信息发送给控制模 块,同时规划模块实时读取理疗按摩机器人各个关节的位置信息并通过运动学计算获取机 械臂末端位姿;规划模块接收到信息后,将位置增量和运行速度的信息转化为脉冲频率和 脉冲数量的伺服电机驱动器可接收的命令形式;控制模块以设定的频率发出设定数量的脉 冲信号,完成对机械臂运动速度、力度大小和位置的控制。 7.根据权利要求6所述的一种基于人工智能的多用途的理疗按摩机器人,其特征在于, 机械臂通过6个关节运动是通过伺服电机驱动,伺服电机配有位置编码器,将位置信号反馈 给控制模块形成闭环控制,各轴的伺服电机驱动装有限位开关,通过理疗系统的压力传感 器,配合操控系统对按摩力度进行控制。 8.根据权利要求3所述的一种基于人工智能的多用途的理疗按摩机器人,其特征在于, 所述规划模块设置定位程序,定位程序通过控制机械臂带动理疗系统到达指定按摩穴位, 对特定的穴位进行按摩; 控制模块接收到触摸屏的控制命令后,将通过规划模块设定的目标位置坐标与当前机 械臂各关节位置坐标进行对比,计算出坐标差值并换算为各机械臂应当移动的距离,通过 控制模块驱动机械臂带动理疗系统到达指定位置,运动结束后记录当前坐标值为起始坐 标。 9.根据权利要求3所述的一种基于人工智能的多用途的理疗按摩机器人,其特征在于, 所述规划模块还设置安全保护程序,安全保护程序在急停按钮按下、压力值超过阈值、限位 开关触发、上位机下达急停指令时触发,程序触发后立即停止按摩,并控制Z轴以最大转矩 快速上升以保证使用者的人身安全,若安全解除则根据上位机指令继续进行按摩,其中,Z 轴是根据垂直按摩床表面方向设定的; 其中,安全保护程序流程包括对Z轴是否触发正限位以及压力值是否超过设定值进行 判断,若Z轴触发正限位或压力值超过设定值,则对Z轴方向进行上升操作,若Z轴触发负限 位则停止上升。 10.根据权利要求1所述的一种基于人工智能的多用途的理疗按摩机器人,其特征在 于,理疗系统连接加速度传感器,通过加速度传感器提取按摩头的振动信息,并对加速度信 号进行处理分析,将处理后的加速度传感器信号去控制正弦波激励信号的电压幅值和频 率,获取改变后的理疗系统的振幅和频率,实现按摩力度和频率的变化,并自行调节按摩力 度和按摩频率。 3 3 CN 116372924 A 说明书 1/8页 一种基于人工智能的多用途的理疗按摩机器人 技术领域 [0001] 本发明涉及理疗按摩机器人技术领域,尤其涉及一种基于人工智能的多用途的理 疗按摩机器人。 背景技术 [0002] 随着科学技术水平的不断提高与机器人技术的日益成熟,服务型机器人的出现成 为这一社会矛盾的最佳解决方案。当前智能机器人的出现可代替人工操作,但智能机器人 尚未进入到筋膜按摩传统古中医理疗行业,并且智能机器人基于安全、稳定、可靠的技术优 势可用于个人大健康理疗行业。 [0003] 理疗按摩机器人作为一种辅助疗法已在世界范围内被广泛接受,并在日常护理肌 肉,运动、健身前中后的科学按摩方面取得了不错的效果,可以减轻肌肉的僵硬和酸痛,舒 缓肌肉疲劳,促进血液循环,以达到改善身体软组织健康的目的,还解放按摩师双手,解决 按摩师辛劳,完全由机器人代劳,且不会受到人工因素的影响理疗效果和体验感受。因此, 如何将理疗按摩理论成功应用于机器人中成为了研究的新热点。目前市场上流行的按摩理 疗设备功能单一而且智能化程度不高,更不能完全代替按摩师进行按摩理疗,因此研制理 疗按摩机器人有着深远的理论意义与社会意义。 发明内容 [0004] 本发明提供了一种基于人工智能的多用途的理疗按摩机器人,以解决现有技术中 存在的目前市场上流行的按摩理疗设备功能单一而且智能化程度不高,更不能完全代替按 摩师进行按摩理疗,因此研制理疗按摩机器人有着深远的理论意义与社会意义的上述问 题。 [0005] 为了达到上述目的,本发明提供如下技术方案: [0006] 一种基于人工智能的多用途的理疗按摩机器人,包括:理疗系统、机械臂、视觉系 统、力控系统、操控系统和工作台; [0007] 所述工作台用于支撑理疗按摩机器人的运动以所述理疗系统用于对人体进行对 应的理疗动作,理疗动作包括推拿、按摩、艾灸; [0008] 所述机械臂用所述理疗系统搭载筋膜按摩组件与艾炙组件,用于对人体进行对应 的理疗动作,理疗动作包括推拿按摩、艾灸; [0009] 所述协作机械臂用于调整机械臂的运动速度和力度,同时在非理疗状态下可使用 对应按键来自主拖拽机械臂到需要位置; [0010] 所述视觉系统对人体理疗区域进行3D扫描建模,联合机械臂精准选择理疗区域, 根据专家库自动生成理疗轨迹,实现路径规划; [0011] 所述力控系统由机器人内置力控系统基于传统中医推拿理疗原理进行实时力度 柔性控制,并可以进行在线] 所述操控系统由平板触摸系统及工控机组成,构建友好人机交互界面,机器人操 4 4 CN 116372924 A 说明书 2/8页 作智能化,根据不同部位,自动识别,给出合理的理疗区域,区分背部、肩部、腰部区域,使操 作者可以更好匹配对应参数; [0013] 所述工作台用于支撑理疗按摩机器人的运动以及固定。 [0014] 其中,所述理疗系统包括:筋膜枪、艾灸理疗头组件; [0015] 所述筋膜枪用于通过模拟专家敲击的手法对人体进行穴位按摩操作; [0016] 所述艾灸理疗头用于通过模拟专家手法对人体进行艾灸理疗操作,艾灸理疗操作 包括刮痧、推拿。 [0017] 其中,所述操控系统包括:触摸屏、控制模块、规划模块; [0018] 所述触摸屏用于通过手动触摸发出操作指令控制机械臂调节,并查看理疗系统按 摩路径以及力度大小; [0019] 所述控制模块用于根据操作指令或规划的人体理疗方案对机械臂的轨迹路径、理 疗系统的理疗动作进行控制操作; [0020] 所述规划模块用于根据当前人体需求进行理疗轨迹路径、理疗动作的规划,获取 人体理疗方案。 [0021] 其中,所述理疗系统还包括压力传感器,通过压力传感器采集人体对应的模拟量 信号,通过控制模块将采集的模拟量信号进行A/D转换,将转换后的数字量信号换算成对应 的压力值。 [0022] 其中,通过所述控制模块接收触摸屏的控制指令,控制机械臂的驱动,同时接收理 疗系统上限位数据和压力传感器的信号,将接收的数据和信号上传至触摸屏,通过触摸屏 实时监控理疗按摩机器人的运行状态,按摩师通过触摸屏界面与理疗按摩机器人进行人机 交互,通过选择按摩操作方案对人体进行按摩理疗,同时实时监控按摩机器人的运行状态。 [0023] 其中,控制模块根据触摸屏下达的控制指令控制机械臂到达坐标空间的任意位 置,根据当前位置坐标值和目标点坐标值,计算出各轴的运动距离,控制机械臂到达目标 点,然后带动理疗系统对人体进行设定的按摩操作; [0024] 其中,机械臂采用6个关节,六自由度理疗按摩机器人运动控制包括操控系统通过 手动操作或示教再现,将理疗按摩机器人六个关节的位置增量、运行速度的信息发送给控 制模块,同时规划模块实时读取理疗按摩机器人各个关节的位置信息并通过运动学计算获 取机械臂末端位姿;规划模块接收到信息后,将位置增量和运行速度的信息转化为脉冲频 率和脉冲数量的伺服电机驱动器可接收的命令形式;控制模块以设定的频率发出设定数量 的脉冲信号,完成对机械臂运动速度、力度大小和位置的控制。 [0025] 其中,机械臂通过6个关节运动是通过伺服电机驱动,伺服电机配有位置编码器, 将位置信号反馈给控制模块形成闭环控制,各轴的伺服电机驱动装有限位开关,通过理疗 系统的压力传感器,配合操控系统对按摩力度进行控制。 [0026] 其中,所述规划模块设置定位程序,定位程序通过控制机械臂带动理疗系统到达 指定按摩穴位,对特定的穴位进行按摩; [0027] 控制模块接收到触摸屏的控制命令后,将通过规划模块设定的目标位置坐标与当 前机械臂各关节位置坐标进行对比,计算出坐标差值并换算为各机械臂应当移动的距离, 通过控制模块驱动机械臂带动理疗系统到达指定位置,运动结束后记录当前坐标值为起始 坐标。 5 5 CN 116372924 A 说明书 3/8页 [0028] 其中,所述规划模块还设置安全保护程序,安全保护程序在急停按钮按下、压力值 超过阈值、限位开关触发、上位机下达急停指令时触发,程序触发后立即停止按摩,并控制Z 轴以最大转矩快速上升以保证使用者的人身安全,若安全解除则根据上位机指令继续进行 按摩; [0029] 其中,安全保护程序流程包括对Z轴是否触发正限位以及压力值是否超过设定值 进行判断,若Z轴触发正限位或压力值超过设定值,则对Z轴方向进行上升操作,若Z轴触发 负限位则停止上升。 [0030] 其中,理疗系统连接加速度传感器,通过加速度传感器提取按摩头的振动信息,并 对加速度信号进行处理分析,将处理后的加速度传感器信号去控制正弦波激励信号的电压 幅值和频率,获取改变后的理疗系统的振幅和频率,实现按摩力度和频率的变化,并自行调 节按摩力度和按摩频率。 [0031] 与现有技术相比,本发明具有以下优点: [0032] 一种基于人工智能的多用途的理疗按摩机器人,包括:理疗系统、机械臂、视觉系 统、力控系统、操控系统和工作台;所述理疗系统用于对人体进行对应的理疗动作,理疗动 作包括推拿、按摩、艾灸;所述机械臂用于控制理疗系统的轨迹路径、区域范围;所述操控系 统用于规划人体需理疗的轨迹路径、区域范围以及理疗动作,并对机械臂、理疗系统进行智 能化控制;所述工作台用于支撑理疗按摩机器人的运动以及固定。通过将智能机械臂与传 统筋膜按摩结合,实现解放按摩师双手,解决按摩师辛劳,完全由机器人代劳,且不会受到 人工因素的影响理疗效果和体验感受,通过操控系统进行控制,解决人工操作的差异化,规 范、标准、精细。 [0033] 本发明的其它特征和优点将在随后的说明书中阐述,并且,部分地从说明书中变 得显而易见,或者通过实施本发明而了解。本发明的目的和其他优点可通过在所写的说明 书、权利要求书、以及附图中所特别指出的结构来实现和获得。 [0034] 下面通过附图和实施例,对本发明的技术方案做进一步的详细描述。 附图说明 [0035] 附图用来提供对本发明的进一步理解,并且构成说明书的一部分,与本发明的实 施例一起用于解释本发明,并不构成对本发明的限制。在附图中: [0036] 图1为本发明实施例中一种基于人工智能的多用途的理疗按摩机器人的结构图; [0037] 图2为本发明实施例中理疗系统的结构图; [0038] 图3为本发明实施例中操控系统的结构图。 具体实施方式 [0039] 以下结合附图对本发明的优选实施例进行说明,应当理解,此处所描述的优选实 施例仅用于说明和解释本发明,并不用于限定本发明。 [0040] 本发明实施例提供了一种基于人工智能的多用途的理疗按摩机器人,包括:理疗 系统、机械臂、视觉系统、力控系统、操控系统和工作台; [0041] 所述理疗系统搭载筋膜按摩组件与艾炙组件,用于对人体进行对应的理疗动作, 理疗动作包括推拿、按摩、艾灸; 6 6 CN 116372924 A 说明书 4/8页 [0042] 所述协作机械臂用于调整机械臂的运动速度和力度,同时在非理疗状态下可使用 对应按键来自主拖拽机械臂到需要位置; [0043] 所述视觉系统对人体理疗区域进行3D扫描建模,联合机械臂精准选择理疗区域, 根据专家库自动生成理疗轨迹,实现路径规划; [0044] 所述力控系统由机器人内置力控系统基于传统中医推拿理疗原理进行实时力度 柔性控制,并可以进行在线] 所述操控系统由平板触摸系统及工控机组成,构建友好人机交互界面,机器人操 作智能化,根据不同部位,自动识别,给出合理的理疗区域,区分背部、肩部、腰部区域,使操 作者可以更好匹配对应参数; [0046] 所述工作台用于支撑理疗按摩机器人的运动以及固定。 [0047] 上述技术方案的工作原理为:理疗系统包括筋膜枪、艾灸理疗头,与人体直接接触 件;通过机械臂控制理疗系统的升降、移动、转动等所有活动区域与轨迹;操控系统包括触 摸屏、控制系统、规划系统,用于指挥机械臂的转动;工作台包括底座、屏支架、内部支架、滑 轮; [0048] 机械臂通过支架与理疗件连接,另一端与工作台相连接,机械臂有六节自由活动, 内分别装入差速器实现灵活运动,通过触摸屏发出操作指令后机械臂调节空间位置与活动 区域,还可以通过触摸屏设定人体需理疗的轨迹路径与区域范围,调节温控、能量强度与时 长等,通过理疗系统模拟专家手法进行推拿、按摩、艾灸等理疗动作,机械臂与人体工程学 设计柔和贴肤,安全可靠,过程平稳,匹配两种理疗头,分别满足推拿、按摩、艾灸等各种理 疗动作需求。其中,机械臂可活动暂定范围为886.5mm,负载5kg。 [0049] 在显控系统中,设置开始、暂停、停止等功能按键,可控制机器人的开始、暂停、停 止等状态。设置开云体育官方入口急停按钮,可控制机器人的紧急停止。在理疗按摩过程中,会自动播放音乐, 可自行选择、切换音乐,调节音乐音量大小。机器人作智能化,根据不同部位,自动识别,给 出合理的理疗区域,区分背部、肩部、腰部区域,使操作者可以更好匹配对应参数,通过显控 系统,在允许范围内调整轨迹大小和位置一键启动理疗按摩,机器人就可以全程自动按摩, 无需人为干预,可通过显控实时反馈进度,按摩力度、速度,理疗区域温度、理疗时间治疗时 间结束后,机器人自动复位。 [0050] 上述技术方案的有益效果为:所述理疗系统用于对人体进行对应的理疗动作,理 疗动作包括推拿、按摩、艾灸;所述机械臂用于控制理疗系统的轨迹路径、区域范围;所述操 控系统用于规划人体需理疗的轨迹路径、区域范围以及理疗动作,并对机械臂、理疗系统进 行智能化控制;所述工作台用于支撑理疗按摩机器人的运动以及固定。通过将智能机械臂 与传统筋膜按摩结合,实现解放按摩师双手,解决按摩师辛劳,完全由机器人代劳,且不会 受到人工因素的影响理疗效果和体验感受,通过操控系统进行控制,解决人工操作的差异 化,规范、标准、精细。 [0051] 在另一实施例中,所述理疗系统包括:筋膜枪、艾灸理疗头; [0052] 所述筋膜枪用于通过模拟专家敲击的手法对人体进行穴位按摩操作; [0053] 所述艾灸理疗头用于通过模拟专家手法对人体进行艾灸理疗操作,艾灸理疗操作 包括刮痧、推拿。 [0054] 上述技术方案的工作原理为:所述筋膜枪用于通过模拟专家敲击的手法对人体进 7 7 CN 116372924 A 说明书 5/8页 行穴位按摩操作;所述艾灸理疗头用于通过模拟专家手法对人体进行艾灸理疗操作,艾灸 理疗操作包括刮痧、推拿。从而实现模拟专家手法进行推拿、按摩、艾灸等理疗动作。 [0055] 上述技术方案的有益效果为:所述筋膜枪用于通过模拟专家敲击的手法对人体进 行穴位按摩操作;所述艾灸理疗头用于通过模拟专家手法对人体进行艾灸理疗操作,艾灸 理疗操作包括刮痧、推拿。从而实现模拟专家手法进行推拿、按摩、艾灸等理疗动作。 [0056] 在另一实施例中,所述操控系统包括:触摸屏、控制模块、规划模块; [0057] 所述触摸屏用于通过手动触摸发出操作指令控制机械臂调节,并查看理疗系统按 摩路径以及力度大小; [0058] 所述控制模块用于根据操作指令或规划的人体理疗方案对机械臂的轨迹路径、理 疗系统的理疗动作进行控制操作; [0059] 所述规划模块用于根据当前人体需求进行理疗轨迹路径、理疗动作的规划,获取 人体理疗方案智能理疗机器人。 [0060] 上述技术方案的工作原理为:所述触摸屏用于通过手动触摸发出操作指令控制机 械臂调节,并查看理疗系统按摩路径以及力度大小;所述控制模块用于根据操作指令或规 划的人体理疗方案对机械臂的轨迹路径、理疗系统的理疗动作进行控制操作;所述规划模 块用于根据当前人体需求进行理疗轨迹路径、理疗动作的规划,获取人体理疗方案。 [0061] 上述技术方案的有益效果为:所述触摸屏用于通过手动触摸发出操作指令控制机 械臂调节,并查看理疗系统按摩路径以及力度大小;所述控制模块用于根据操作指令或规 划的人体理疗方案对机械臂的轨迹路径、理疗系统的理疗动作进行控制操作;所述规划模 块用于根据当前人体需求进行理疗轨迹路径、理疗动作的规划,获取人体理疗方案。通过将 智能机械臂与传统筋膜按摩结合,实现解放按摩师双手,解决按摩师辛劳,完全由机器人代 劳,且不会受到人工因素的影响理疗效果和体验感受,通过操控系统进行控制,解决人工操 作的差异化,规范、标准、精细。 [0062] 在另一实施例中,所述理疗系统还包括压力传感器,通过压力传感器采集人体对 应的模拟量信号,通过控制模块将采集的模拟量信号进行A/D转换,将转换后的数字量信号 换算成对应的压力值。 [0063] 上述技术方案的工作原理为:所述理疗系统还包括压力传感器,通过压力传感器 采集人体对应的模拟量信号,通过控制模块将采集的模拟量信号进行A/D转换,将转换后的 数字量信号换算成对应的压力值,换算公式如下: [0064] O =[(O ‑O )×(l‑l )÷(l ‑l )]+O v sh sl v sl sh sl sl [0065] 其中,O表示为换算结果,l表示为换算对象,O 表示为换算结果的高限,O 表示 v v sh sl 为换算结果的低限,l 表示为换算对象的高限,l 表示为换算对象的低限。 sh sl [0066] 通过上述转换公式对模拟量信号的处理,从而实现对按摩力度的控制。 [0067] 上述技术方案的有益效果为:所述理疗系统还包括压力传感器,通过压力传感器 采集人体对应的模拟量信号,通过控制模块将采集的模拟量信号进行A/D转换,将转换后的 数字量信号换算成对应的压力值。通过压力传感器配合控制模块实现按摩力度的控制。 [0068] 在另一实施例中,通过所述控制模块接收触摸屏的控制指令,控制机械臂的驱动, 同时接收理疗系统上限位数据和压力传感器的信号,将接收的数据和信号上传至触摸屏, 通过触摸屏实时监控理疗按摩机器人的运行状态,按摩师通过触摸屏界面与理疗按摩机器 8 8 CN 116372924 A 说明书 6/8页 人进行人机交互,通过选择按摩操作方案对人体进行按摩理疗,同时实时监控按摩机器人 的运行状态。 [0069] 上述技术方案的工作原理为:通过所述控制模块接收触摸屏的控制指令,控制机 械臂的驱动,同时接收理疗系统上限位数据和压力传感器的信号,将接收的数据和信号上 传至触摸屏,通过触摸屏实时监控理疗按摩机器人的运行状态,按摩师通过触摸屏界面与 理疗按摩机器人进行人机交互,通过选择按摩操作方案对人体进行按摩理疗,同时实时监 控按摩机器人的运行状态。 [0070] 上述技术方案的有益效果为:通过所述控制模块接收触摸屏的控制指令,控制机 械臂的驱动,同时接收理疗系统上限位数据和压力传感器的信号,将接收的数据和信号上 传至触摸屏,通过触摸屏实时监控理疗按摩机器人的运行状态,按摩师通过触摸屏界面与 理疗按摩机器人进行人机交互,通过选择按摩操作方案对人体进行按摩理疗,同时实时监 控按摩机器人的运行状态。理疗系统在机械臂的带动下可以实现对人体各个部位的按摩理 疗,理疗系统和机械臂由控制模块进行控制。 [0071] 在另一实施例中,控制模块根据触摸屏下达的控制指令控制机械臂到达坐标空间 的任意位置,根据当前位置坐标值和目标点坐标值,计算出各轴的运动距离,控制机械臂到 达目标点,然后带动理疗系统对人体进行设定的按摩操作; [0072] 其中,机械臂采用6个关节,六自由度理疗按摩机器人运动控制包括操控系统通过 手动操作或示教再现,将理疗按摩机器人六个关节的位置增量、运行速度的信息发送给控 制模块,同时规划模块实时读取理疗按摩机器人各个关节的位置信息并通过运动学计算获 取机械臂末端位姿;规划模块接收到信息后,将位置增量和运行速度的信息转化为脉冲频 率和脉冲数量的伺服电机驱动器可接收的命令形式;控制模块以设定的频率发出设定数量 的脉冲信号,完成对机械臂运动速度、力度大小和位置的控制。 [0073] 上述技术方案的工作原理为:控制模块根据触摸屏下达的控制指令控制机械臂到 达坐标空间的任意位置,根据当前位置坐标值和目标点坐标值,计算出各轴的运动距离,控 制机械臂到达目标点,然后带动理疗系统对人体进行设定的按摩操作;其中,机械臂采用6 个关节,六自由度理疗按摩机器人运动控制包括操控系统通过手动操作或示教再现,将理 疗按摩机器人六个关节的位置增量、运行速度的信息发送给控制模块,同时规划模块实时 读取理疗按摩机器人各个关节的位置信息并通过运动学计算获取机械臂末端位姿;规划模 块接收到信息后,将位置增量和运行速度的信息转化为脉冲频率和脉冲数量的伺服电机驱 动器可接收的命令形式;控制模块以设定的频率发出设定数量的脉冲信号,完成对机械臂 运动速度、力度大小和位置的控制。。 [0074] 上述技术方案的有益效果为:控制模块根据触摸屏下达的控制指令控制机械臂到 达坐标空间的任意位置,根据当前位置坐标值和目标点坐标值,计算出各轴的运动距离,控 制机械臂到达目标点,然后带动理疗系统对人体进行设定的按摩操作;其中,机械臂采用6 个关节,六自由度理疗按摩机器人运动控制包括操控系统通过手动操作或示教再现,将理 疗按摩机器人六个关节的位置增量、运行速度的信息发送给控制模块,同时规划模块实时 读取理疗按摩机器人各个关节的位置信息并通过运动学计算获取机械臂末端位姿;规划模 块接收到信息后,将位置增量和运行速度的信息转化为脉冲频率和脉冲数量的伺服电机驱 动器可接收的命令形式;控制模块以设定的频率发出设定数量的脉冲信号,完成对机械臂 9 9 CN 116372924 A 说明书 7/8页 运动速度、力度大小和位置的控制。从而提高机械臂运动的灵活性。 [0075] 在另一实施例中,机械臂通过6个关节运动是通过伺服电机驱动,伺服电机配有位 置编码器,将位置信号反馈给控制模块形成闭环控制,各轴的伺服电机驱动装有限位开关, 通过理疗系统的压力传感器,配合操控系统对按摩力度进行控制。 [0076] 上述技术方案的工作原理为:机械臂通过6个关节运动是通过伺服电机驱动,伺服 电机配有位置编码器,将位置信号反馈给控制模块形成闭环控制,各轴的伺服电机驱动装 有限位开关,通过理疗系统的压力传感器,配合操控系统对按摩力度进行控制。 [0077] 上述技术方案的有益效果为:机械臂通过6个关节运动是通过伺服电机驱动,伺服 电机配有位置编码器,将位置信号反馈给控制模块形成闭环控制,各轴的伺服电机驱动装 有限位开关,通过理疗系统的压力传感器,配合操控系统对按摩力度进行控制。通过操控系 统进行控制,解决人工操作的差异化,规范、标准、精细。 [0078] 在另一实施例中,所述规划模块设置定位程序,定位程序通过控制机械臂带动理 疗系统到达指定按摩穴位,对特定的穴位进行按摩; [0079] 控制模块接收到触摸屏的控制命令后,将通过规划模块设定的目标位置坐标与当 前机械臂各关节位置坐标进行对比,计算出坐标差值并换算为各机械臂应当移动的距离, 通过控制模块驱动机械臂带动理疗系统到达指定位置,运动结束后记录当前坐标值为起始 坐标。 [0080] 上述技术方案的工作原理为:所述规划模块设置定位程序,定位程序通过控制机 械臂带动理疗系统到达指定按摩穴位,对特定的穴位进行按摩;控制模块接收到触摸屏的 控制命令后,将通过规划模块设定的目标位置坐标与当前机械臂各关节位置坐标进行对 比,计算出坐标差值并换算为各机械臂应当移动的距离,通过控制模块驱动机械臂带动理 疗系统到达指定位置,运动结束后记录当前坐标值为起始坐标。 [0081] 上述技术方案的有益效果为:定位程序通过控制机械臂带动理疗系统到达指定按 摩穴位,对特定的穴位进行按摩;控制模块接收到触摸屏的控制命令后,将通过规划模块设 定的目标位置坐标与当前机械臂各关节位置坐标进行对比,计算出坐标差值并换算为各机 械臂应当移动的距离,通过控制模块驱动机械臂带动理疗系统到达指定位置,运动结束后 记录当前坐标值为起始坐标。 [0082] 在另一实施例中,坐标空间是根据按摩床建立的坐标系,坐标系的原点设在按摩 床表面横向与纵向移动机械臂的原点处,沿按摩床横向、纵向以及垂直按摩床表面的方向 分别为x轴、y轴和Z轴;所述规划模块还设置安全保护程序,安全保护程序在急停按钮按下、 压力值超过阈值、限位开关触发、上位机下达急停指令时触发,程序触发后立即停止按摩, 并控制Z轴以最大转矩快速上升以保证使用者的人身安全,若安全解除则根据上位机指令 继续进行按摩; [0083] 其中,安全保护程序流程包括对Z轴是否触发正限位以及压力值是否超过设定值 进行判断,若Z轴触发正限位或压力值超过设定值,则对Z轴方向进行上升操作,若Z轴触发 负限位则停止上升。 [0084] 上述技术方案的工作原理为:所述规划模块还设置安全保护程序,安全保护程序 在急停按钮按下、压力值超过阈值、限位开关触发、上位机下达急停指令时触发,程序触发 后立即停止按摩,并控制Z轴以最大转矩快速上升以保证使用者的人身安全,若安全解除则 10 10 CN 116372924 A 说明书 8/8页 根据上位机指令继续进行按摩;其中,安全保护程序流程包括对Z轴是否触发正限位以及压 力值是否超过设定值进行判断,若Z轴触发正限位或压力值超过设定值,则对Z轴方向进行 上升操作,若Z轴触发负限位则停止上升。 [0085] 上述技术方案的有益效果为:所述规划模块还设置安全保护程序,安全保护程序 在急停按钮按下、压力值超过阈值、限位开关触发、上位机下达急停指令时触发,程序触发 后立即停止按摩,并控制Z轴以最大转矩快速上升以保证使用者的人身安全,若安全解除则 根据上位机指令继续进行按摩;其中,安全保护程序流程包括对Z轴是否触发正限位以及压 力值是否超过设定值进行判断,若Z轴触发正限位或压力值超过设定值,则对Z轴方向进行 上升操作,若Z轴触发负限位则停止上升。从而保障使用者的人身安全。 [0086] 在另一实施例中,理疗系统连接加速度传感器,通过加速度传感器提取按摩头的 振动信息,并对加速度信号进行处理分析,将处理后的加速度传感器信号去控制正弦波激 励信号的电压幅值和频率,获取改变后的理疗系统的振幅和频率,实现按摩力度和频率的 变化,并自行调节按摩力度和按摩频率。 [0087] 上述技术方案的工作原理为:理疗系统连接加速度传感器,通过加速度传感器提 取按摩头的振动信息,并对加速度信号进行处理分析,将处理后的加速度传感器信号去控 制正弦波激励信号的电压幅值和频率,获取改变后的理疗系统的振幅和频率,实现按摩力 度和频率的变化,并自行调节按摩力度和按摩频率。 [0088] 上述技术方案的有益效果为:理疗系统连接加速度传感器,通过加速度传感器提 取按摩头的振动信息,并对加速度信号进行处理分析,将处理后的加速度传感器信号去控 制正弦波激励信号的电压幅值和频率,获取改变后的理疗系统的振幅和频率,实现按摩力 度和频率的变化,并自行调节按摩力度和按摩频率。 [0089] 显然,本领域的技术人员可以对本发明进行各种改动和变型而不脱离本发明的精 神和范围。这样,倘若本发明的这些修改和变型属于本发明权利要求及其等同技术的范围 之内,则本发明也意图包含这些改动和变型在内。 11 11 CN 116372924 A 说明书附图 1/2页 图1 图2 12 12 CN 116372924 A 说明书附图 2/2页 图3 13 13
2、成为VIP后,下载本文档将扣除1次下载权益。下载后,不支持退款、换文档。如有疑问加。
3、成为VIP后,您将拥有八大权益,权益包括:VIP文档下载权益、阅读免打扰、文档格式转换、高级专利检索、专属身份标志、高级客服、多端互通、版权登记。
4、VIP文档为合作方或网友上传,每下载1次, 网站将根据用户上传文档的质量评分、类型等,对文档贡献者给予高额补贴、流量扶持。如果你也想贡献VIP文档。上传文档
惠普 M476dn M476dw M476nw彩色激光打印机中文故障排除手册 (翻译版).pdf
Nebula-GUIAgent:精准快稳的端到端屏幕操作解决方案.pdf
原创力文档创建于2008年,本站为文档C2C交易模式,即用户上传的文档直接分享给其他用户(可下载、阅读),本站只是中间服务平台,本站所有文档下载所得的收益归上传人所有。原创力文档是网络服务平台方,若您的权利被侵害,请发链接和相关诉求至 电线) ,上传者
地址:安徽省合肥市瑶海区长淮街道胜利路与临泉路交口中环国际大厦A座
Copyright © 2026 开云体育科技股份有限公司 版权所有 皖ICP备2025078910号
 智能按摩椅
 休闲类按摩椅
 小型按摩器
 MINI按摩椅